
ABB IRB 460是四轴码垛专用机器人,手腕负载110公斤,臂展2.4米,在60公斤负载条件下最高可达每小时2190次循环,重复定位精度±0.2毫米,防护等级IP67,本体重量约925公斤,用于箱体、袋装和周转箱的码垛与卸垛。
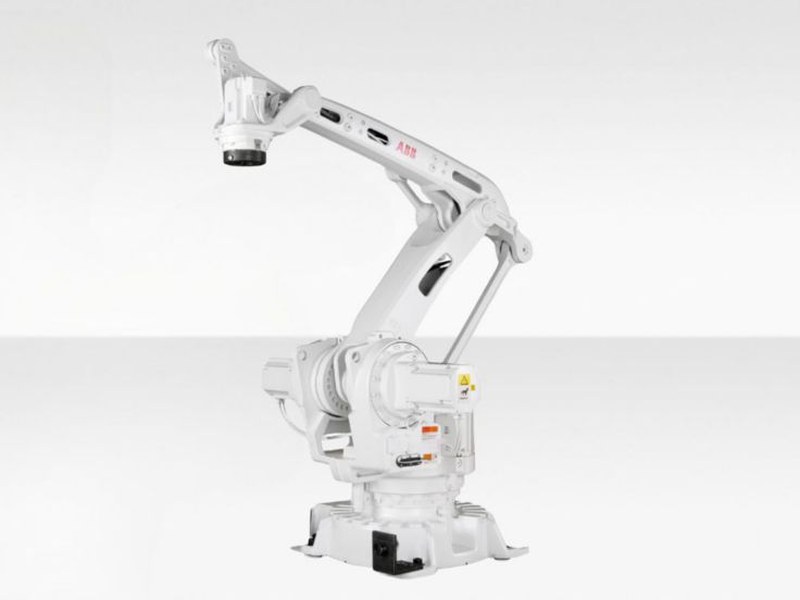
四轴结构针对码垛动作优化,腰部和手腕配合完成高位堆垛和抓取下放,轨迹简洁、节拍快。控制器采用QuickMove和TrueMove运动控制,保证高速起停下轨迹稳定,垛型层叠整齐。可选FlexGripper-Claw等抓取机构,适应箱装和袋装工件。
码垛工位通常配输送带、整形机构、托盘库和拆垛区,机器人在抓料位和垛位之间循环作业。2.4米臂展和110公斤负载对应常见整箱、整袋搬运,多层码垛时还要确认垛高和上方空间。
选型时核算单件重量、抓取箱数、垛型层数和节拍要求,再决定机器人负载、臂展和夹具形式。袋装、箱装和桶装的夹持方式不同,夹具设计要兼顾抓取稳定性和产品外观防护。
维护端,码垛机器人夹具、抓具垫和链条/皮带是损耗重点,定期检查夹持面、真空或气动回路;本体关注减速器、平衡结构和线缆包。备件按夹具易损件、吸盘/夹板和限位开关准备。
更多资讯:ABB机器人
